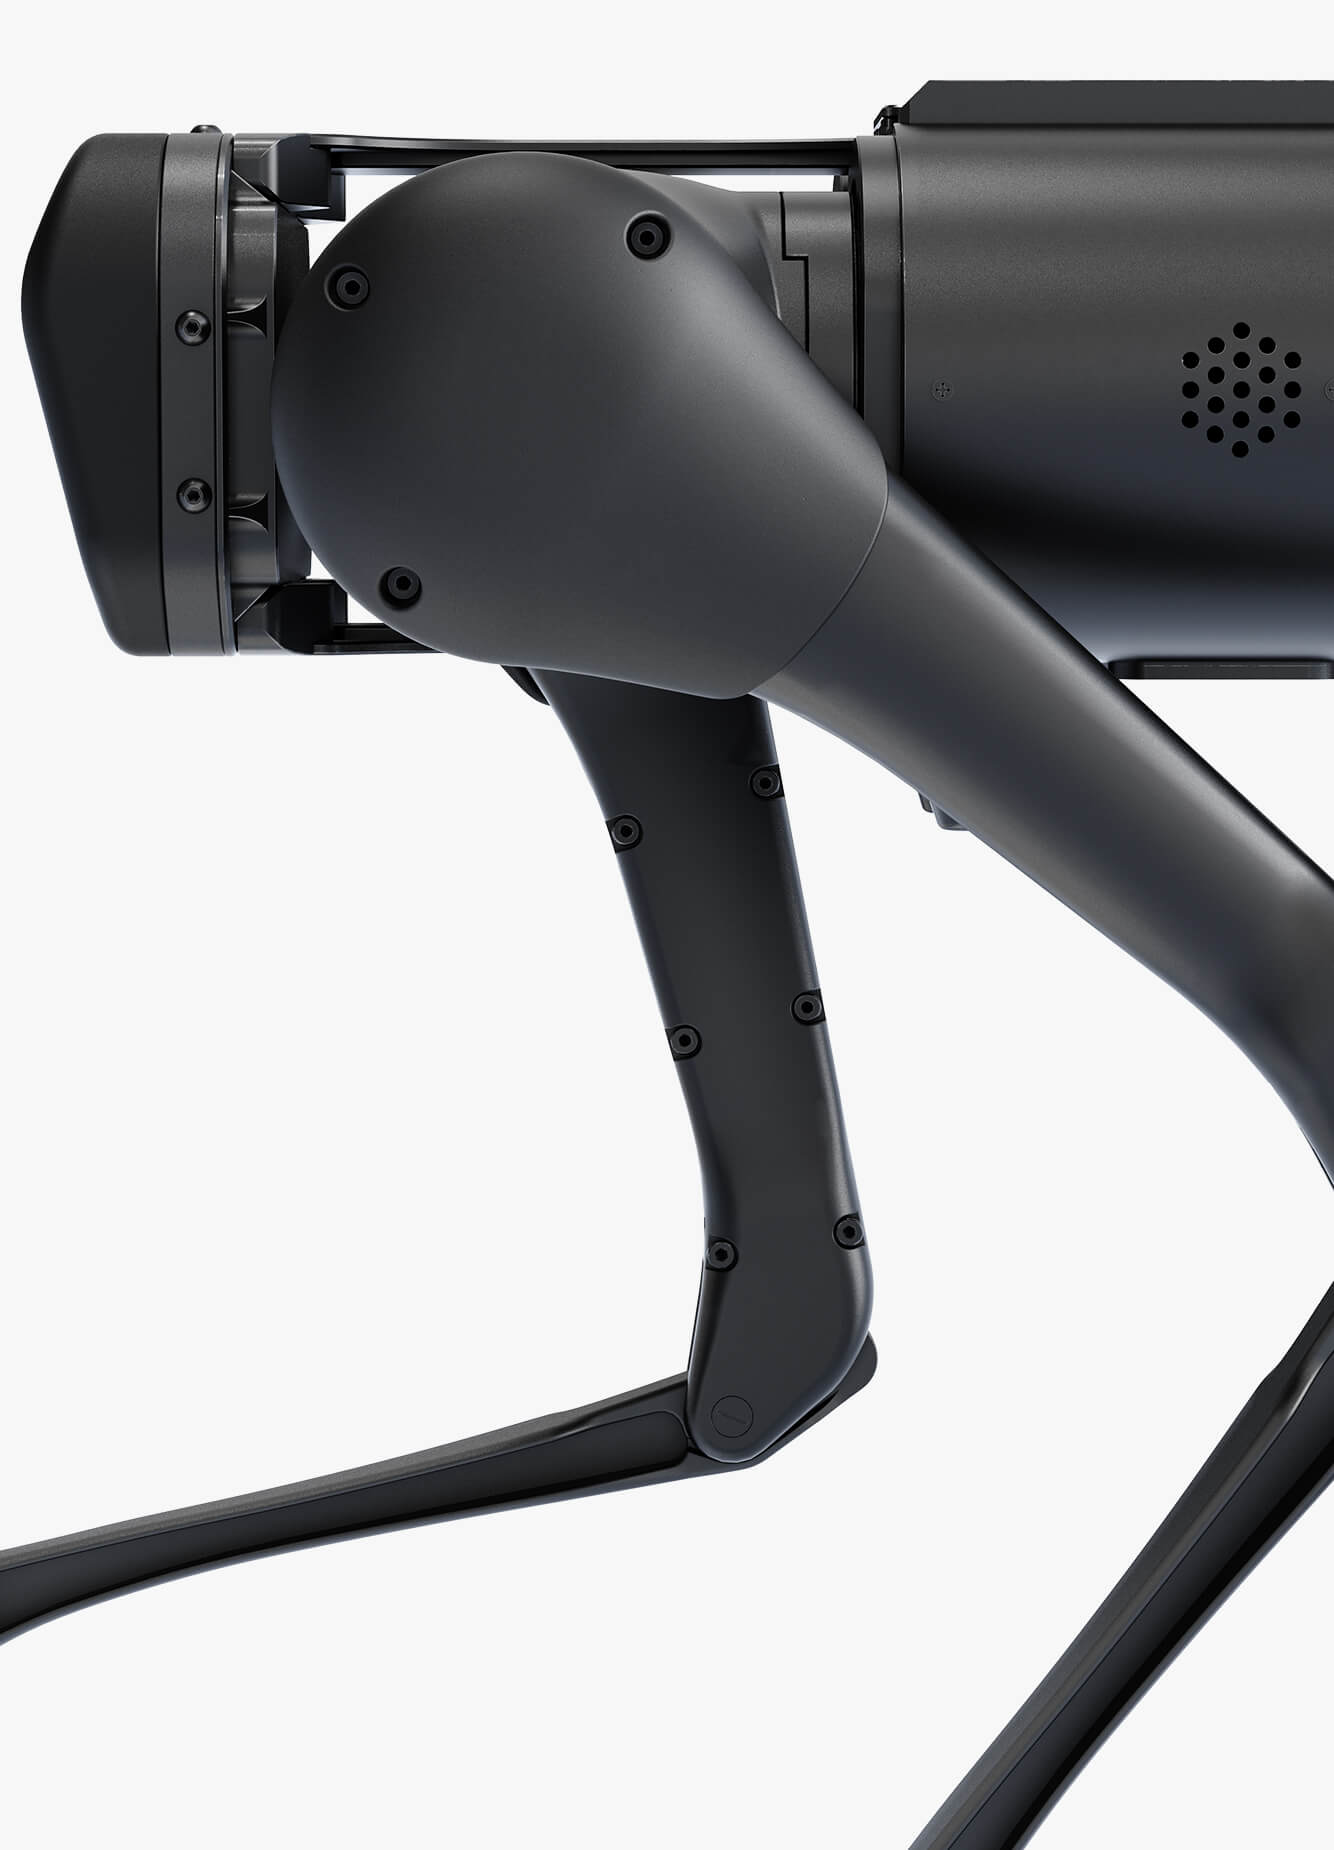
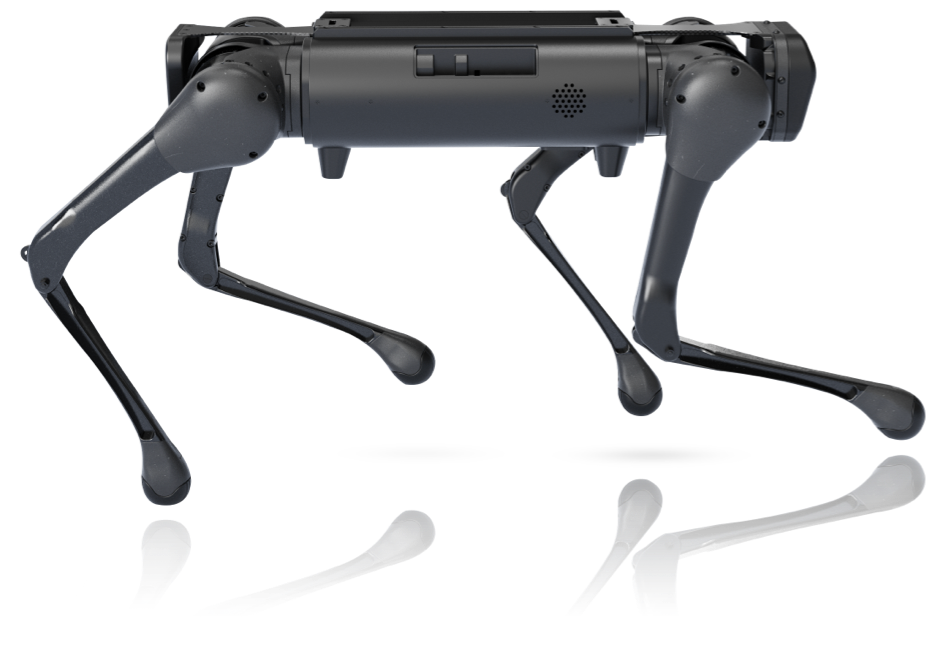
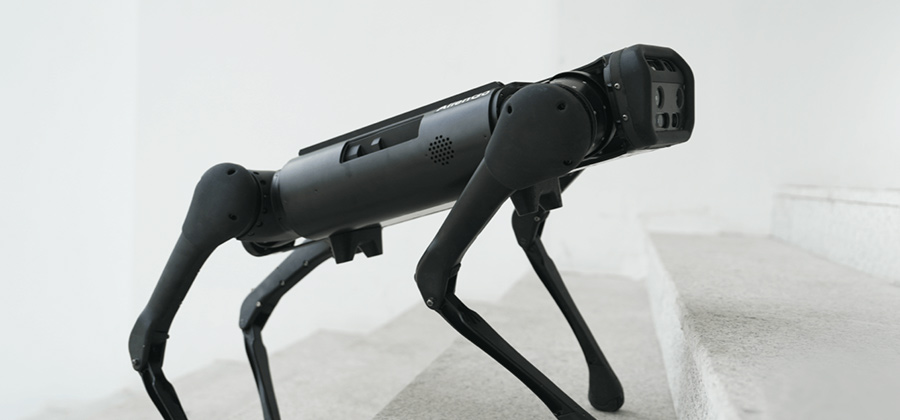
 山猫
四足机器人
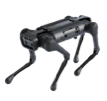 ALIENGO
主要参数
| 整机重量(不带电池) | 21.5kg ±1kg |
| 每个关节的编码器 | 电机编码器x1、输出端编码器x1 |
| 长宽高(站立) | 0.65*0.31*0.6m |
| 关节线缆全内置 | 支持 |
| 长宽高(折叠运输) | 0.60*0.31*0.15m |
| 关节力矩物理保护 | 支持 |
| 负载能力 | 13kg |
| 减速器磨损保护 | 支持 |
| 最大行走速度 | >1.5m/s |
| 高清实时图传 | 支持 |
| 爬坡角度 | ≤25° |
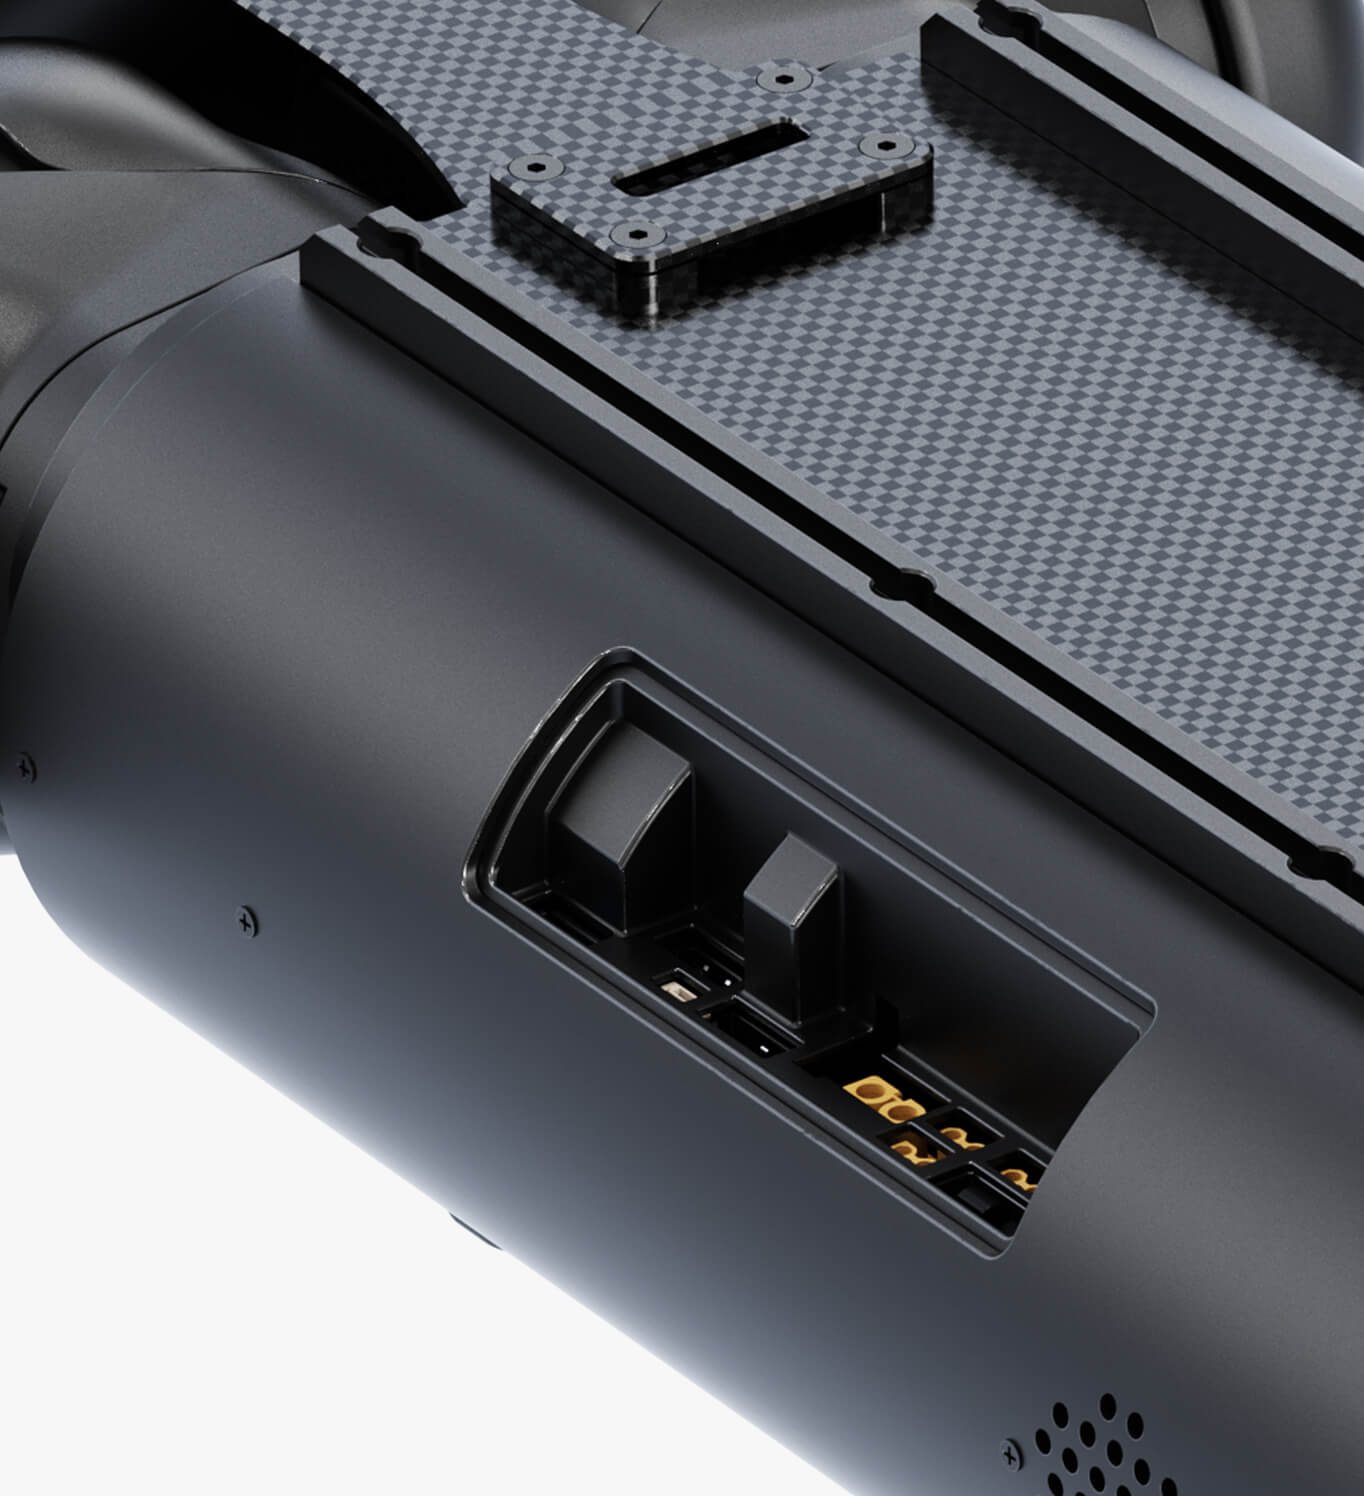
| 外置接口 | 以太网口x2、USB3.0x2 |
| 续航时间 | 2.5-4.6h |
| 实时操作系统 |
标准版运动控制:Ubuntu
标准版环境感知:Ubuntu-ROS
|
| 电池容量 | 12600mAh |
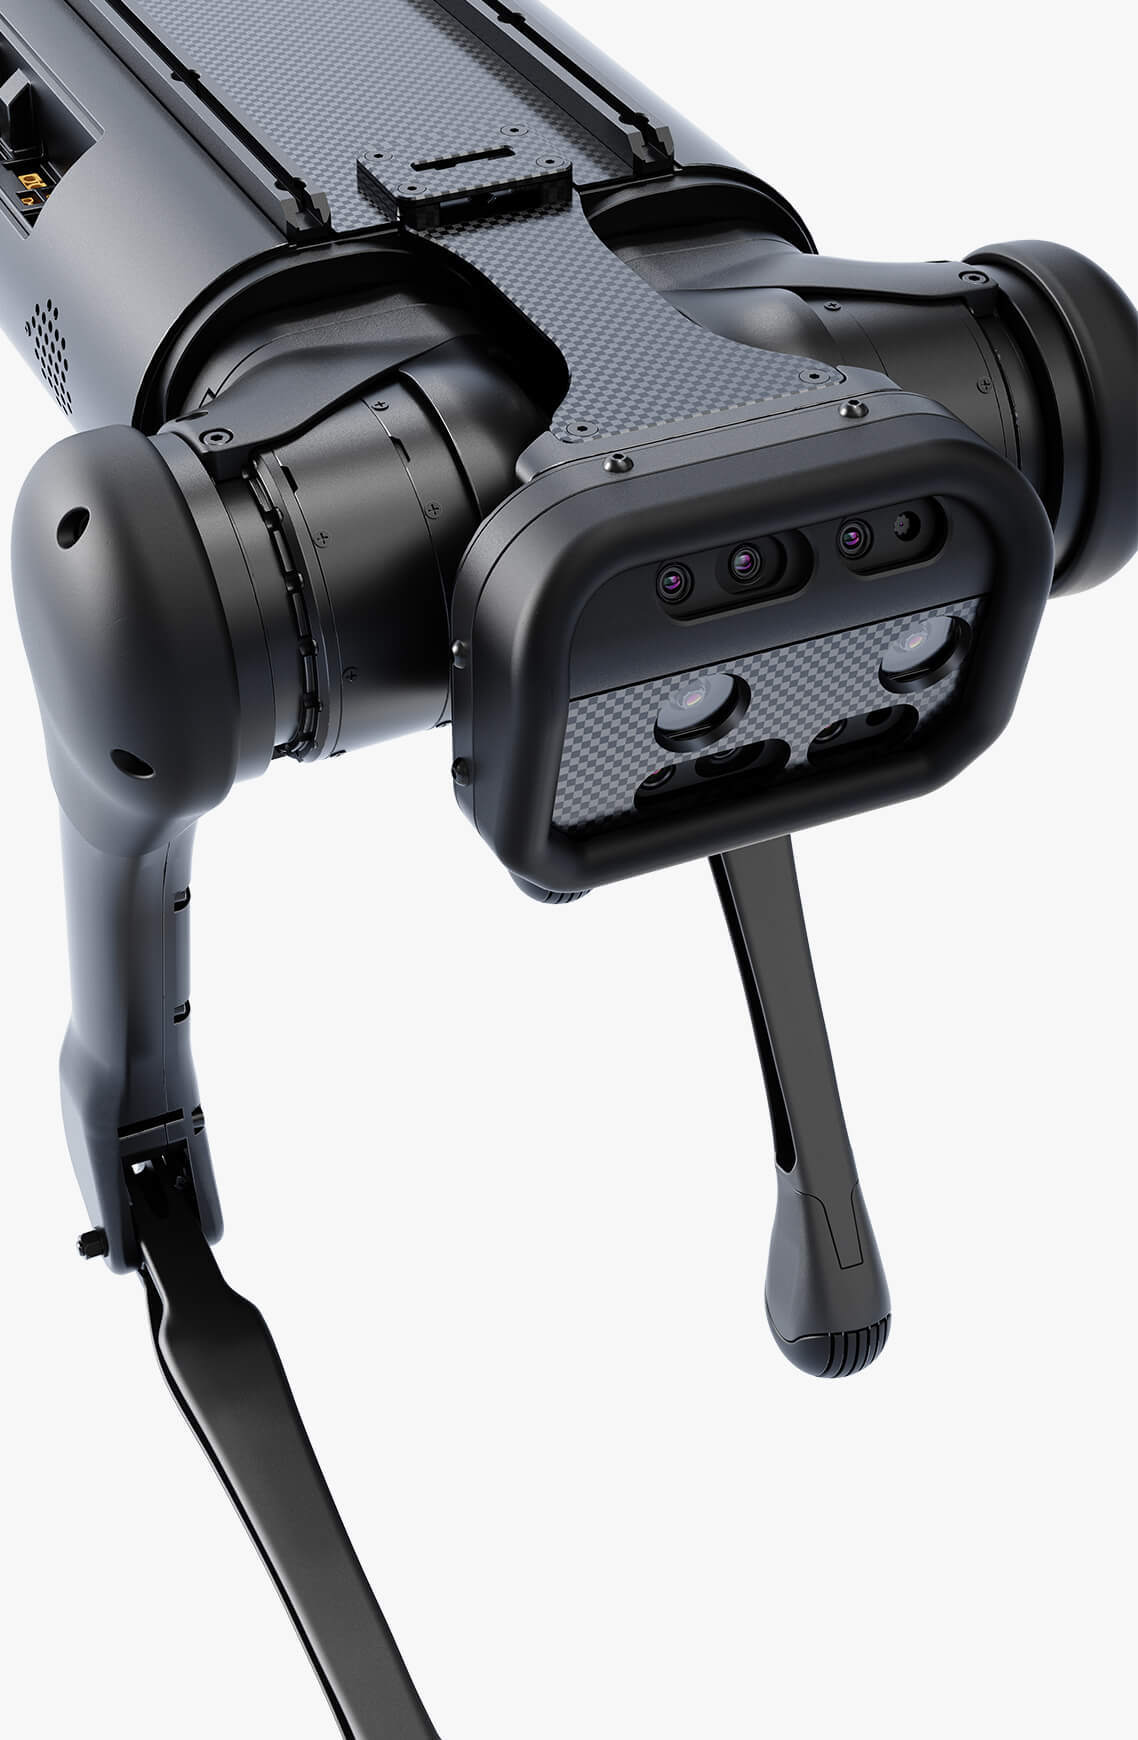
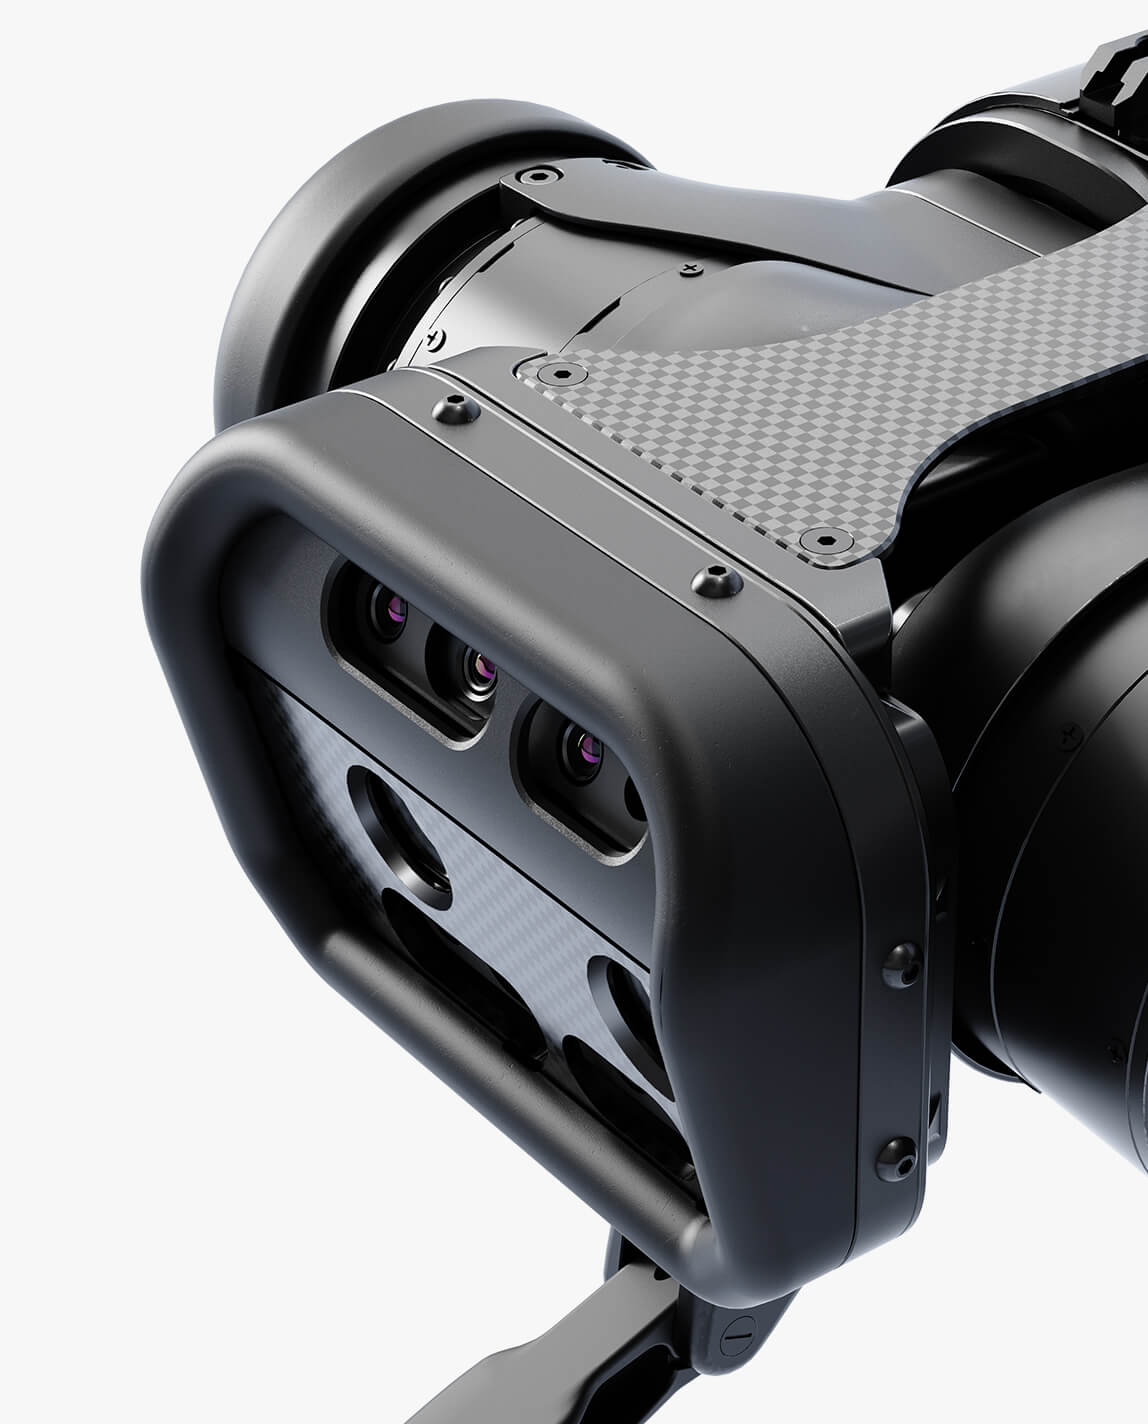
| 感知功能 |
标准版深度相机(2组)、视觉里程计相机(1组)
标准版激光雷达:单线或多线(选配)
|
| 整机自由度(电机数) | 12 |
| 保护模式 | 无响应急停保护、摔倒保护 |
| 足端力传感器数量 | 4 |
| 运动功能 |
标准版上下台阶、斜坡、楼梯
标准版倒地起立/倒地翻身起立
标准版支持行走、跑步及其他高性能步态开发
|
| 机身输出电源 | 5V、12V、19V、BAT(24V~30V) |
| 报警系统 |
标准版低压报警、过温报警
标准版短路报警、过充报警
|
| 多目深度感知 |
标准版—
标准版视觉系统
|
| 高爆发性 |
标准版—
标准版运动性能
|
| 自适应 |
标准版—
标准版复杂地形
|
| 超长续航 |
标准版—
标准版&超大负载
|
| 丰富外置 |
标准版—
标准版接口与卡槽
|
| 内置智能 |
标准版—
标准版风冷系统
|
参数抓取自厂商官网公开页面,可能随版本更新变化,请以厂商最新公布与实物为准。