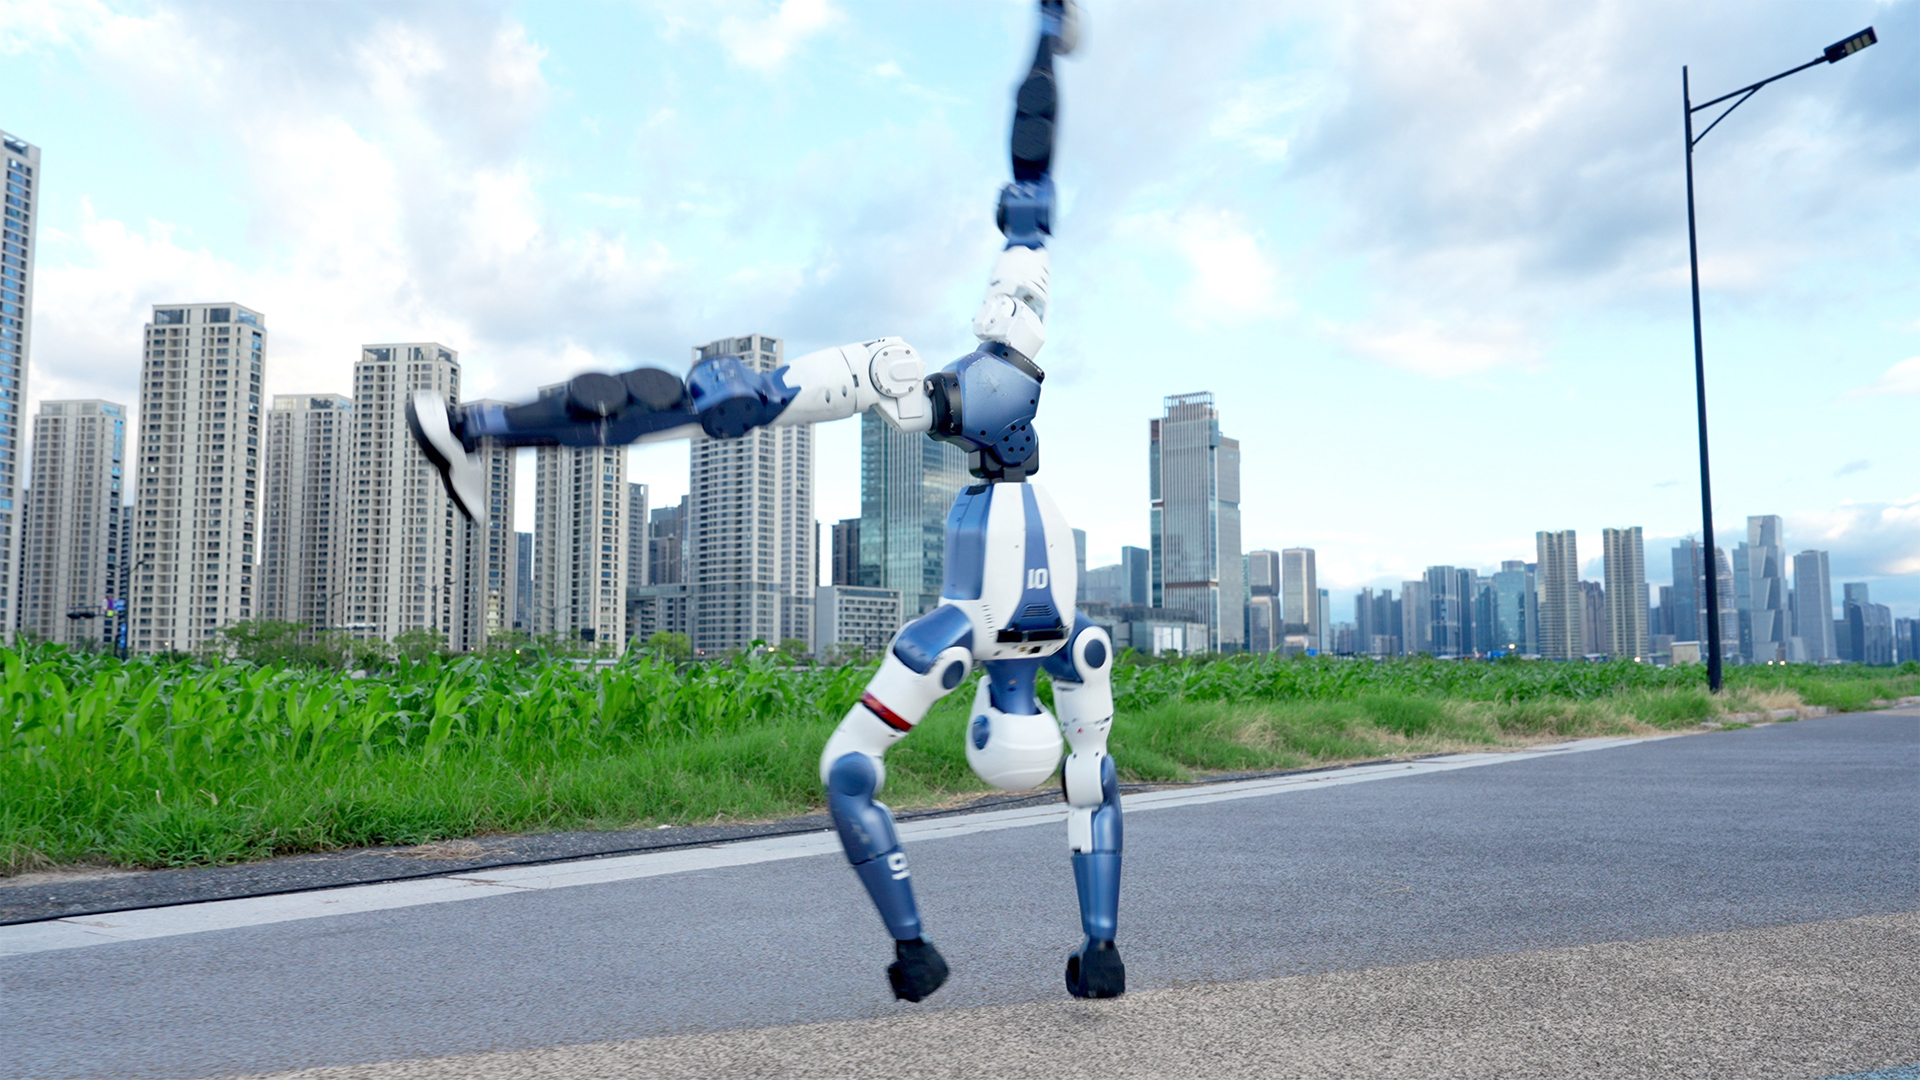
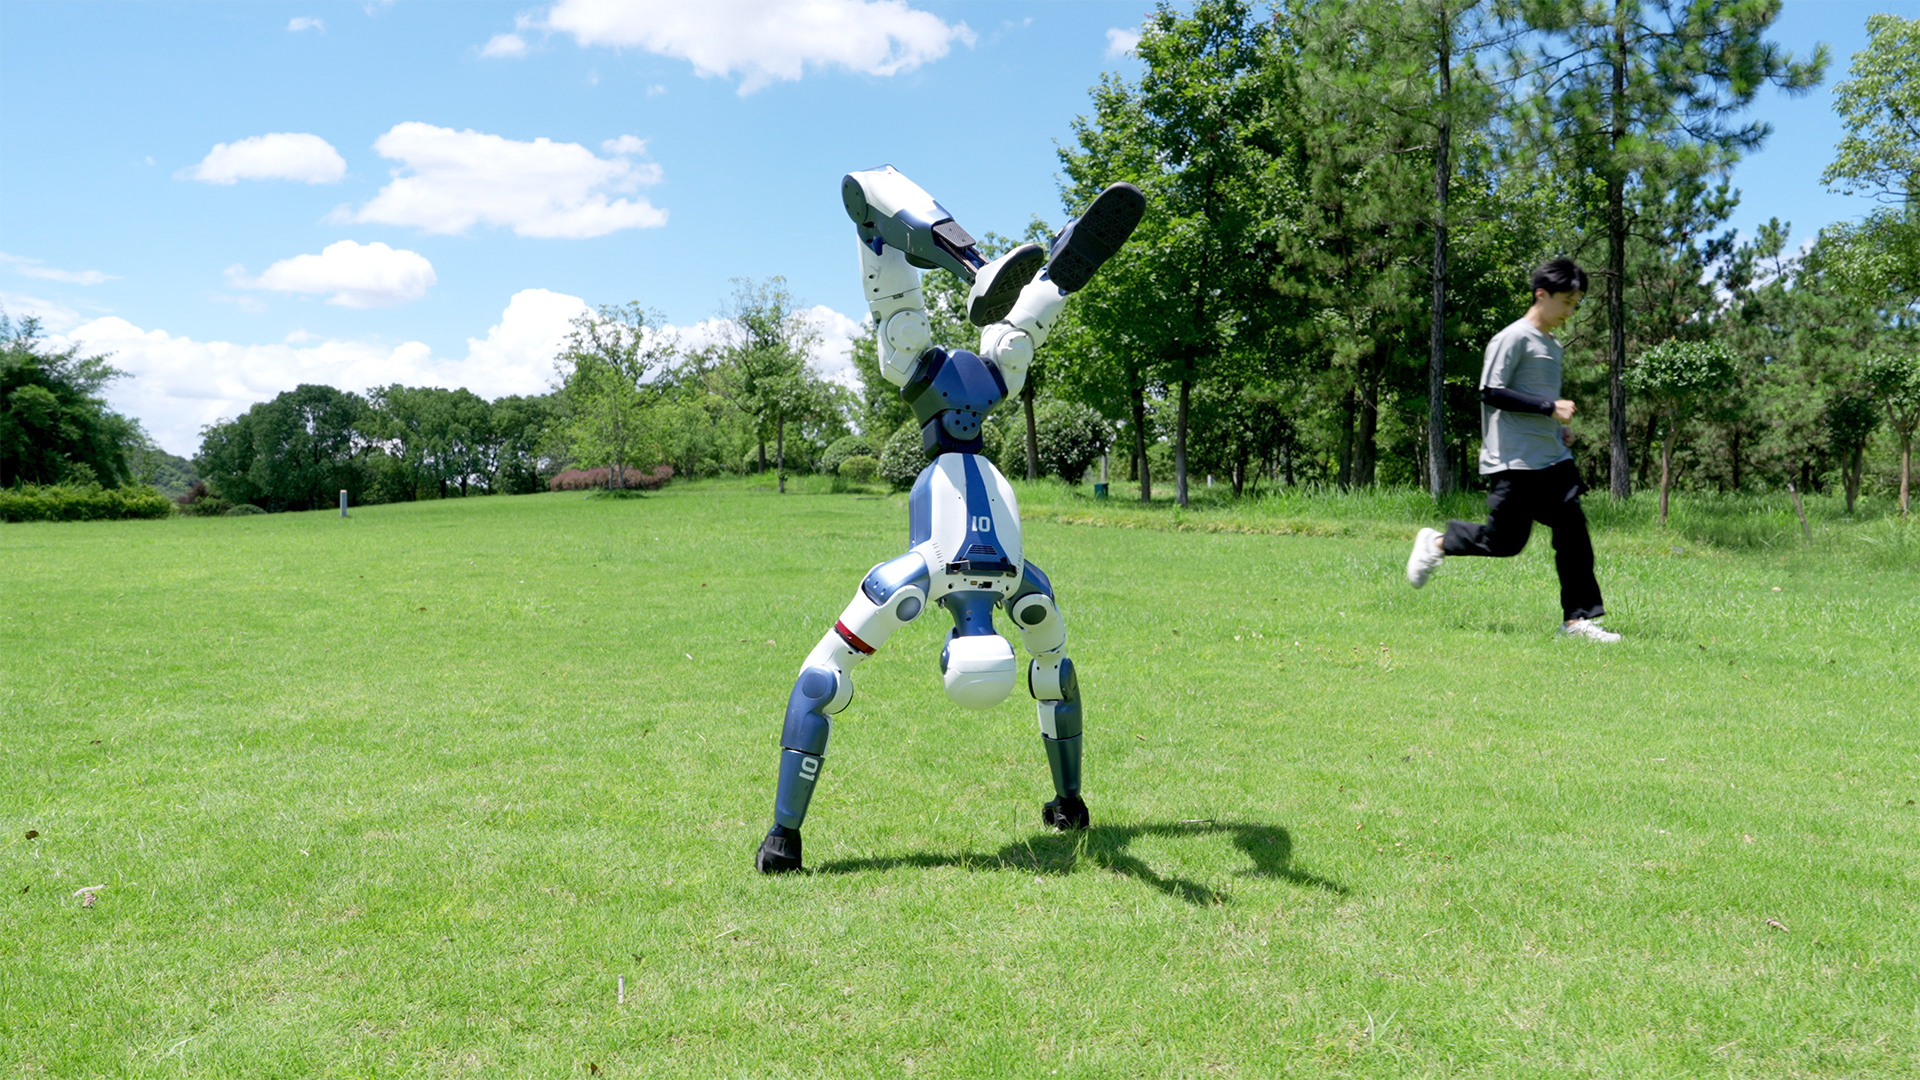
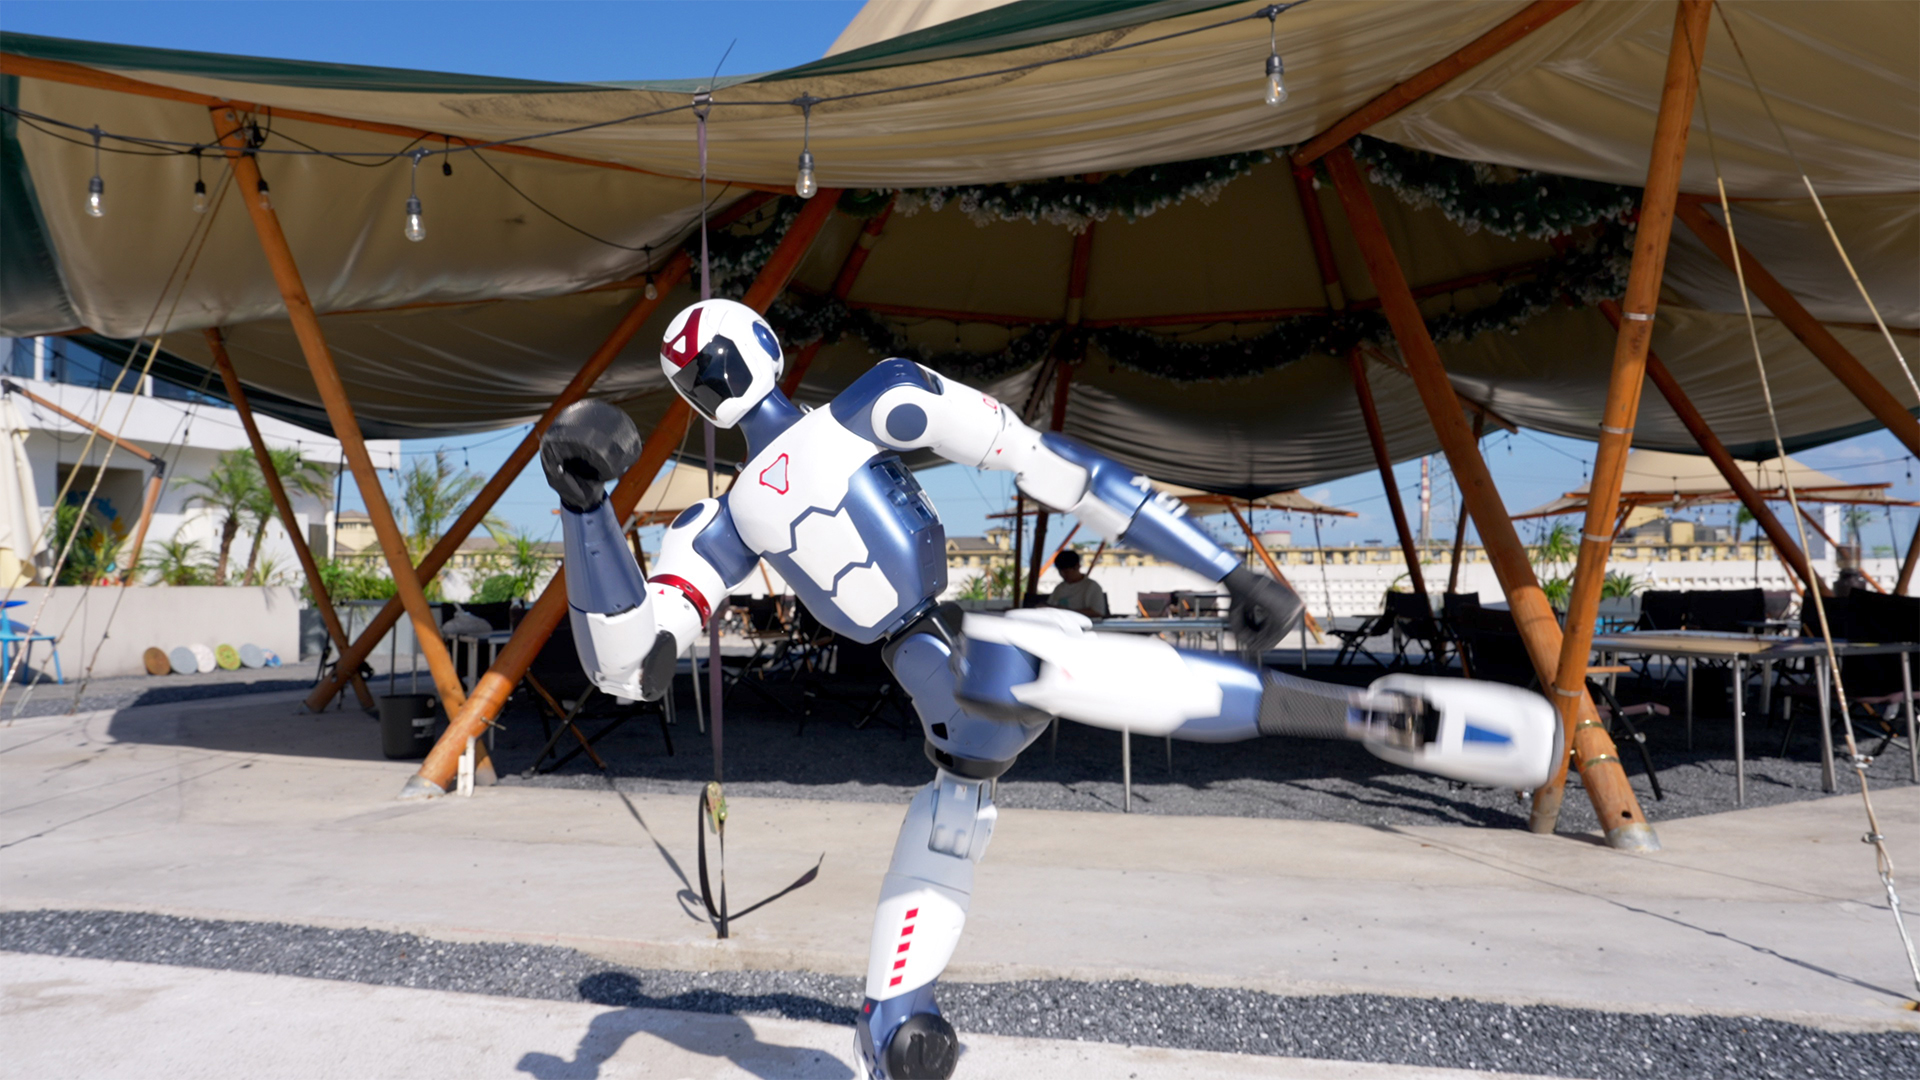
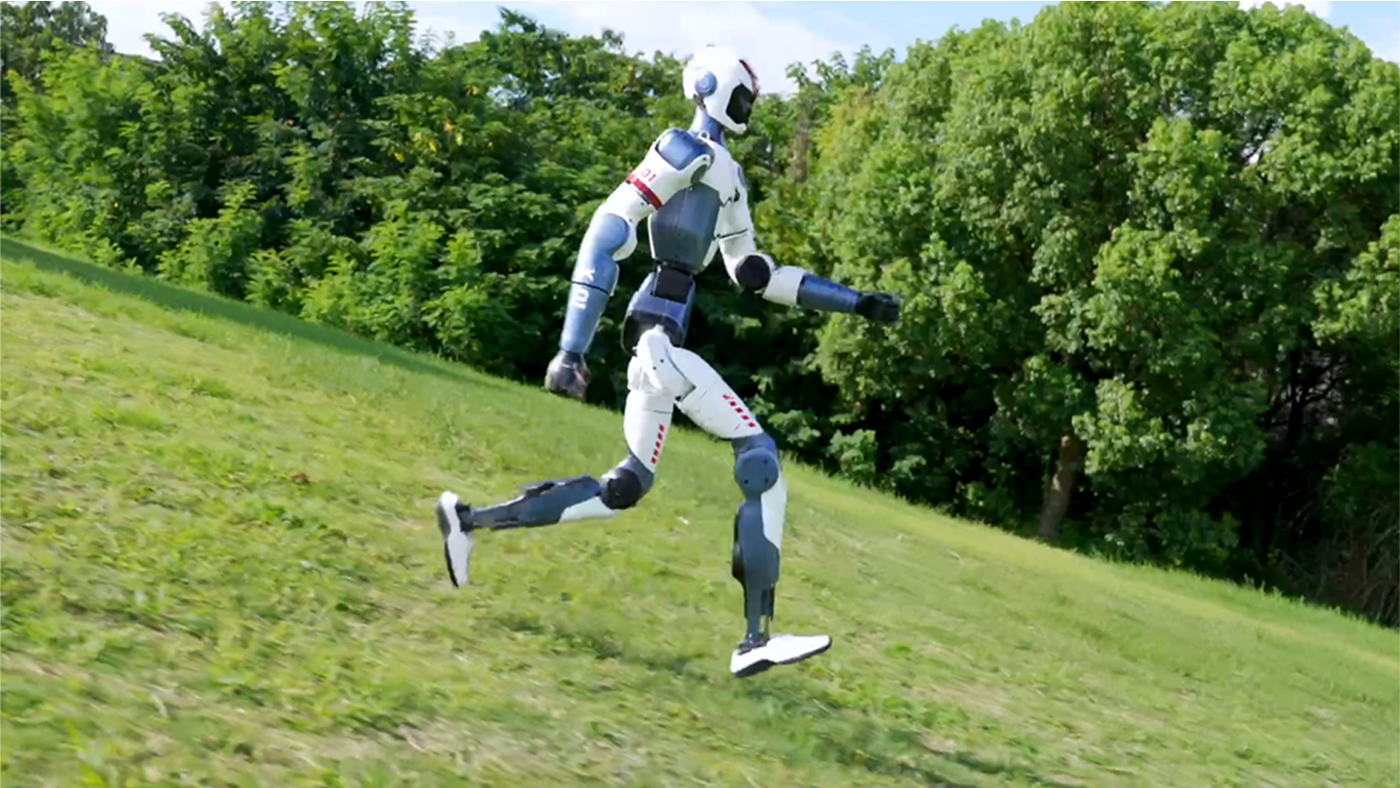
 DR02
人形机器人
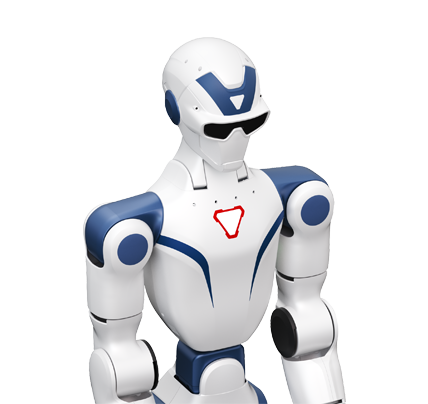 R1
版本与价格
| 版本 | 参考价格 | 备注 |
|---|---|---|
| R1 AIR | ¥2.99万 | — |
| R1 | ¥3.99万 | — |
| R1 EDU | 价格面议 | — |
机械尺寸
| 高宽厚(站立) | 1230x357x190mm |
| 整机重量 |
R1 AIR约 27kg
R1约 29kg
R1 EDU约 29kg
|
| 自由度(关节电机数) |
R1 AIR20
R126
R1 EDU26-40
|
| 单腿自由度 | 6 |
| 单手臂自由度 |
R1 AIR4
R15
R1 EDU5
|
| 腰部自由度 |
R1 AIR/
R12
R1 EDU2
|
| 头部自由度 |
R1 AIR/
R12
R1 EDU2
|
| 灵巧手 |
R1 AIR/
R1/
R1 EDU选配
|
| 关节输出轴承 | 交叉滚子 + 双沟球 |
| 关节电机 | 低惯量高速内转子永磁同步电机(更好的响应速度和散热) |
| 手臂最大负载【1】 | 约 2kg |
| 小腿 + 大腿长度 | 600 |
| 小臂 + 大臂长度 | 420 |
| 关节运动空间 |
R1 AIR膝关节:-10°~+139° 髋关节:Y:±157° P:-168° ~+146° R:-60° ~+100°
R1腰关节:Y±150° R±30° 膝关节:-10°~+139° 髋关节:Y:±157° P:-168° ~+146° R:-60° ~+100°
R1 EDU腰关节:Y±150° R±30° 膝关节:-10°~+139° 髋关节:Y:±157° P:-168° ~+146° R:-60° ~+100°
|
电气特性
| 走线方式 | 中空走线 + 内走线 |
| 关节编码器 | 双 + 单编码器 |
| 散热系统 | 局部风冷散热 |
| 供电方式 | 锂电池 |
| 基础算力 | 8核高性能处理器 |
| 麦克风 | 4阵列 |
| 扬声器 | 有 |
| WiFi6、蓝牙5.2 | 有 |
| 相机模组 |
R1 AIR单目相机
R1双目相机
R1 EDU双目相机
|
配套
| 高算力模组 |
R1 AIR/
R1/
R1 EDU多品牌多型号可选 Orin(40~100 Tops 算力)等
|
| 智能电池(快拆) | 有 |
| 充电器 | 有 |
| 手持式遥控器 | 有 |
其他
| 续航时间 | 约 1h |
| 智能OTA升级 | 有 |
| 二次开发【2】 |
R1 AIR/
R1/
R1 EDU有
|
| 保修期【3】 |
R1 AIR6个月
R18个月
R1 EDU12个月
|
主要参数
| R1 AIR | ¥2.99万元 |
| R1 | ¥3.99万元 |
| R1 EDU | 联系销售 |
参数抓取自厂商官网公开页面,可能随版本更新变化,请以厂商最新公布与实物为准。