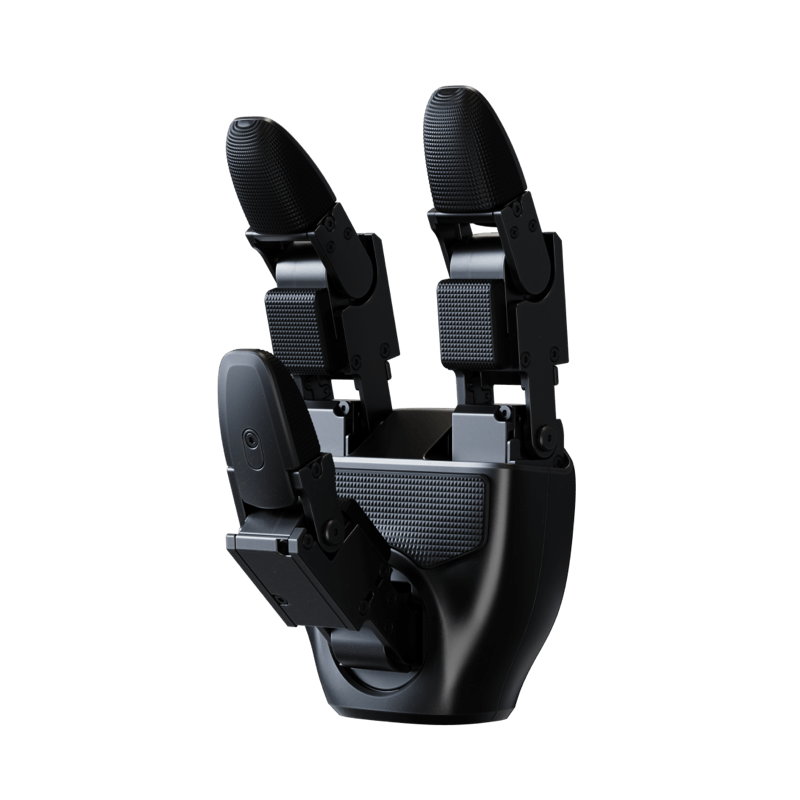
OmniHand O10
灵巧手
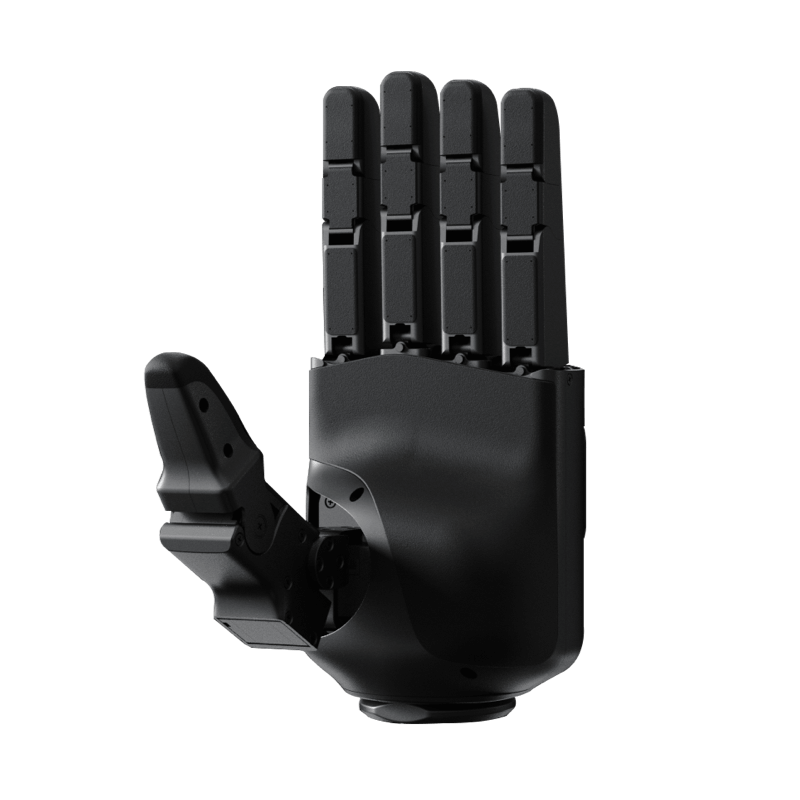 DEX5-1
本体参数
| 重量 | 1100g |
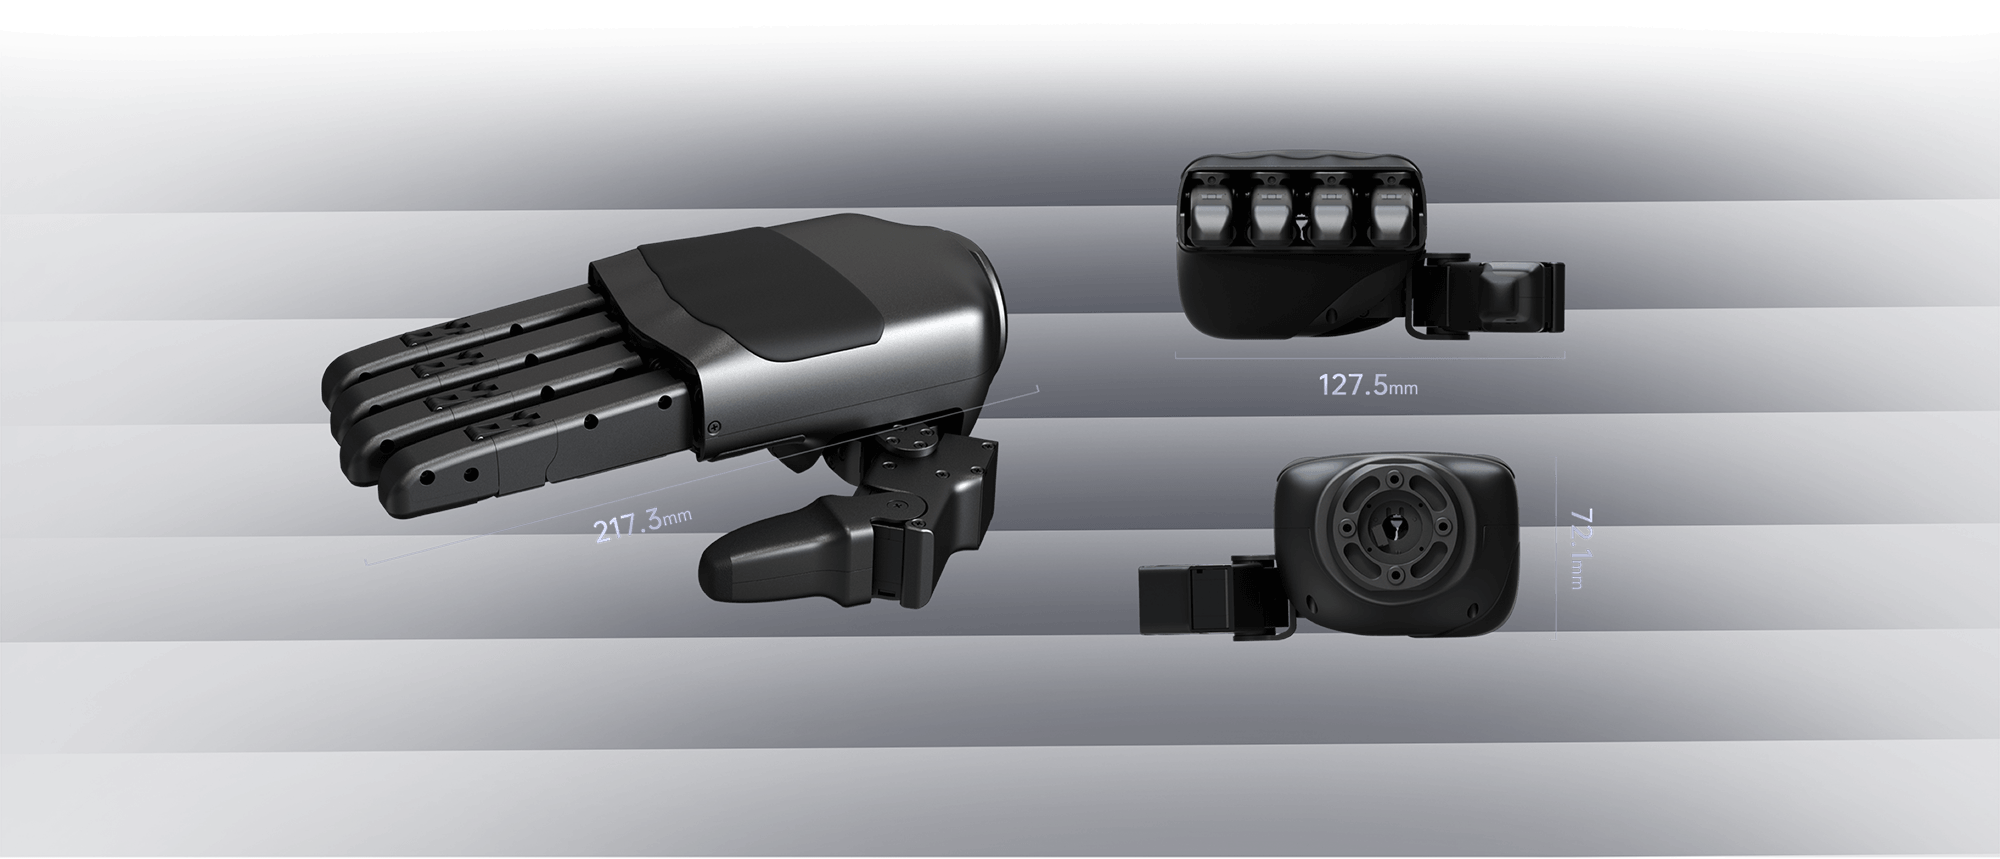
| 尺寸 | 217.3mm x 127.5mm x 72.1mm (实际发货版本会有所调整) |
| 主动自由度16个 | 拇指 x 4 食指 x 3 中指 x 3 无名指 x 3 小拇指 x 3 |
| 传动机构 | 12个自研微型力控复合传动关节 (可实现机器人无触觉本体感知) 4个微型力控关节齿轮传动 |
| 关节角度 | 拇指关节: 拇指关节0:-33.5°~39° 拇指关节1:0°~100° 拇指关节2:0~110° 拇指关节3:0~92° 四指关节: 指关节0:-22°~22° 指关节1:0°~90° 指关节2:0°~95° 指关节3:0°~81°(与指关节2耦合) |
| 四指侧摆 | ±22° |
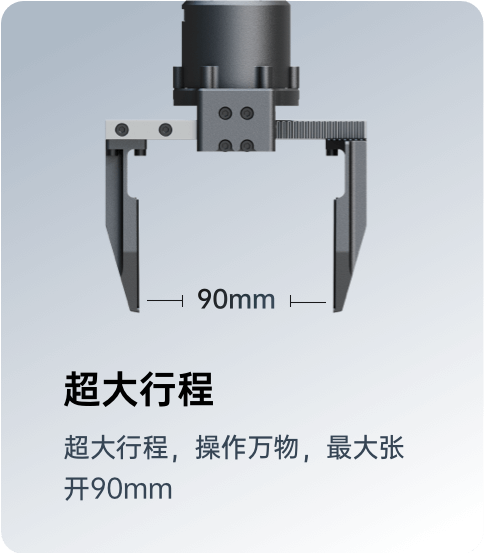
| 最小抓握直径 | 10mm |
| 指尖重复定位精度 | ±1mm |
| 指尖力 | 10N |
| 工作电压 | 24V~60V |
| 静态电流 | 58V@0.2A |
| 最大电流 | 58V@4A |
| 通讯接口 | USB2.0 |
| 工作温度范围 | -20℃ ~ 60℃ |
| 负载情况(常温掌面向下,抓5cm的圆形硬性物体) | 最大重量为3.5kg |
| 负载情况(常温掌面向左,抓5cm的圆形硬性物体) | 最大重量为4.5kg |
感知参数
| 阵列传感器数量 |
标准版/
标准版12个(共94个压力传感器)
|
| 阵列分辨率 |
标准版/
标准版2 x 5 (掌心) 2 x 3 (单指腹) x 5 2 x 3 (单指尖) x 5 2 x 3 (单指根) x 4
|
| 感知范围 |
标准版/
标准版10g-2500g
|
| 最大接受力(不损坏) |
标准版/
标准版20kg
|
软件功能
| 通讯速率 | 1000Hz |
| 整包字节数量 | 发送端:1234 bytes 接收端:1270 bytes |
| 感知反馈 |
标准版关节模式、关节位置、关节速度、关节力矩、关节温度、电压电流、imu 数据
标准版关节模式、关节位置、关节速度、关节力矩、关节温度、电压电流、传感器压力值、传感器温度值、imu 数据
|
| 控制反馈 | 关节模式、关节位置、关节速度、关节扭矩、关节刚度系数、关节阻尼系数 |
参数抓取自厂商官网公开页面,可能随版本更新变化,请以厂商最新公布与实物为准。