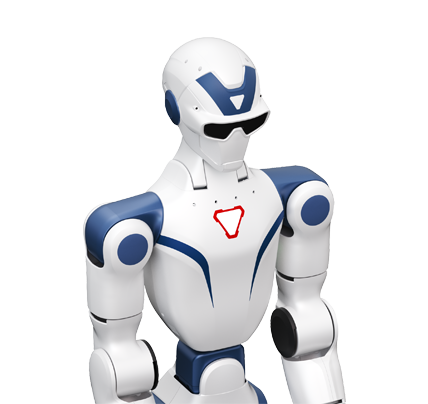
 DR02
人形机器人
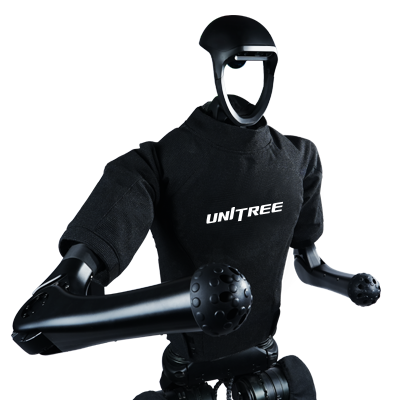 H1
主要参数
| 关键尺寸 | (1520+285)mm × 570mm × 220mm (1503+285)mm × 510mm × 287mm |
| 大腿和小腿长度 | 400mm × 2 400mm × 2 |
| 手臂总长度 | 338mm × 2 685mm |
| 单腿自由度 | 5(髋关节 × 3 + 膝关节 × 1 + 踝关节 × 1) 6 (髋关节 × 3 + 膝关节 × 1 + 踝关节 × 2) |
| 单手臂自由度 | 4(可拓展) 7 (肩关节 × 3 + 肘关节 × 1 + 腕关节 × 3) |
| 整机重量 | 约 47kg 约 70kg |
| 关节输出轴承 | 工业级交叉滚子轴承(高精度,高承载力) 工业级交叉滚子轴承(高精度,高承载力) |
| 核心关节电机 | 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) 低惯量高速内转子永磁同步电机 (更好的响应速度和散热) |
| 关节单元极限扭矩 | 膝关节约360N.m,髋关节约220N.m, 踝关节约59N.m,手臂关节约75N.m 膝关节约360N.m,髋关节约220N.m, 腰关节约220N.m,踝关节约75 × 2N.m |
| 运动能力 |
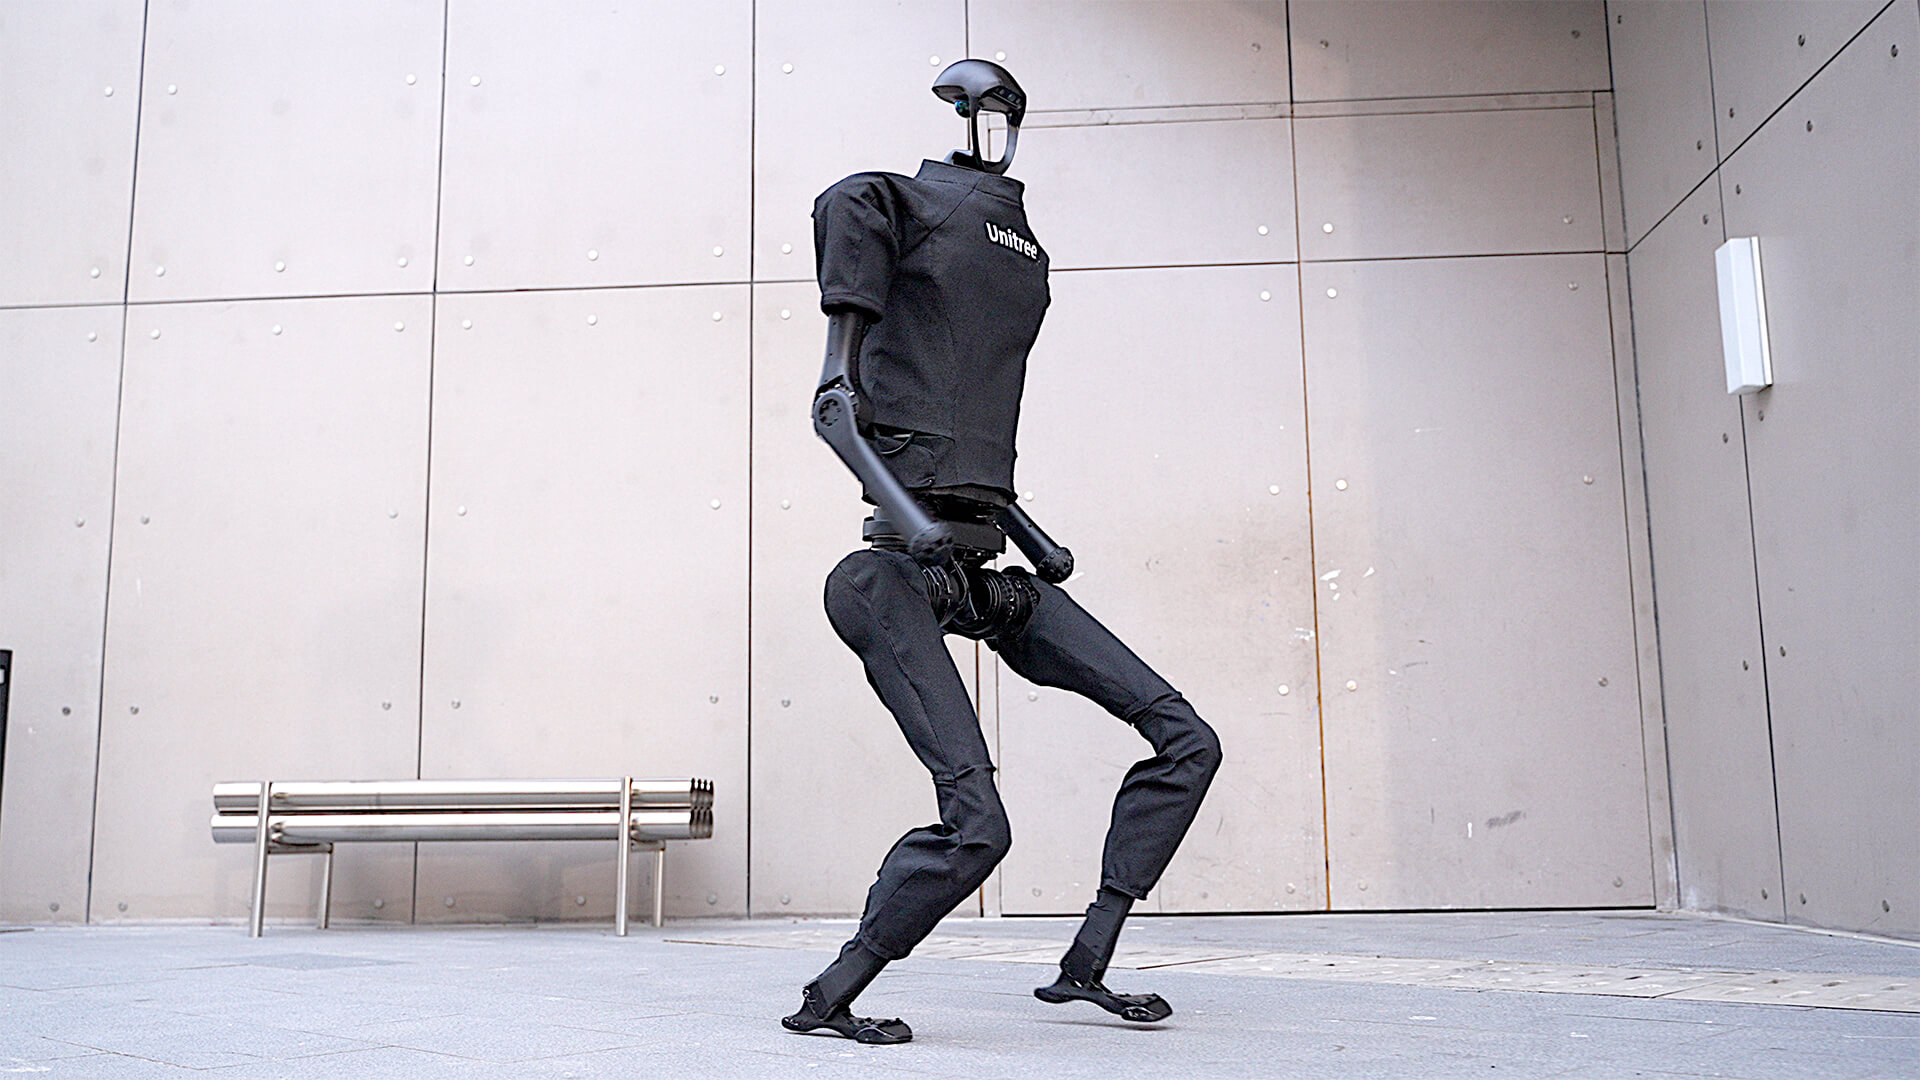
标准版移动速度3.3m/s(世界纪录), 潜在运动性能>5m/s 移动速度 < 2m/s
标准版移动速度3.3m/s
标准版潜在运动性能>5m/s
|
| 电池 | 容量15Ah(0.864KWh),最大电压67.2V 容量15Ah(0.864KWh),最大电压67.2V |
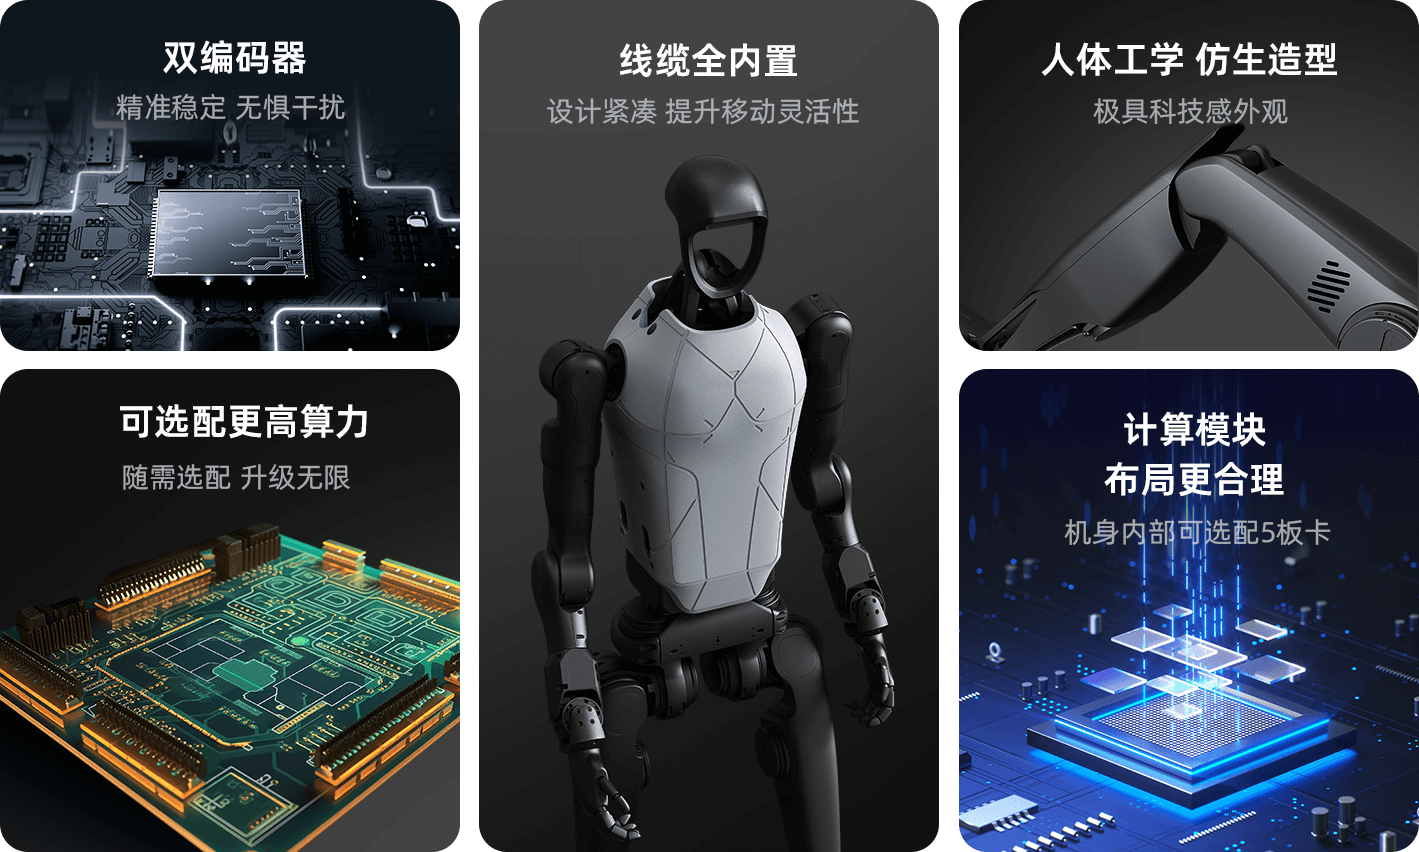
| 控制和感知算力 | 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX 等 标配:Intel Core i5(平台功能) Intel Core i7(用户开发) 选配:多品牌多型号可选,Intel Core i7 或 Orin NX(最多三块) |
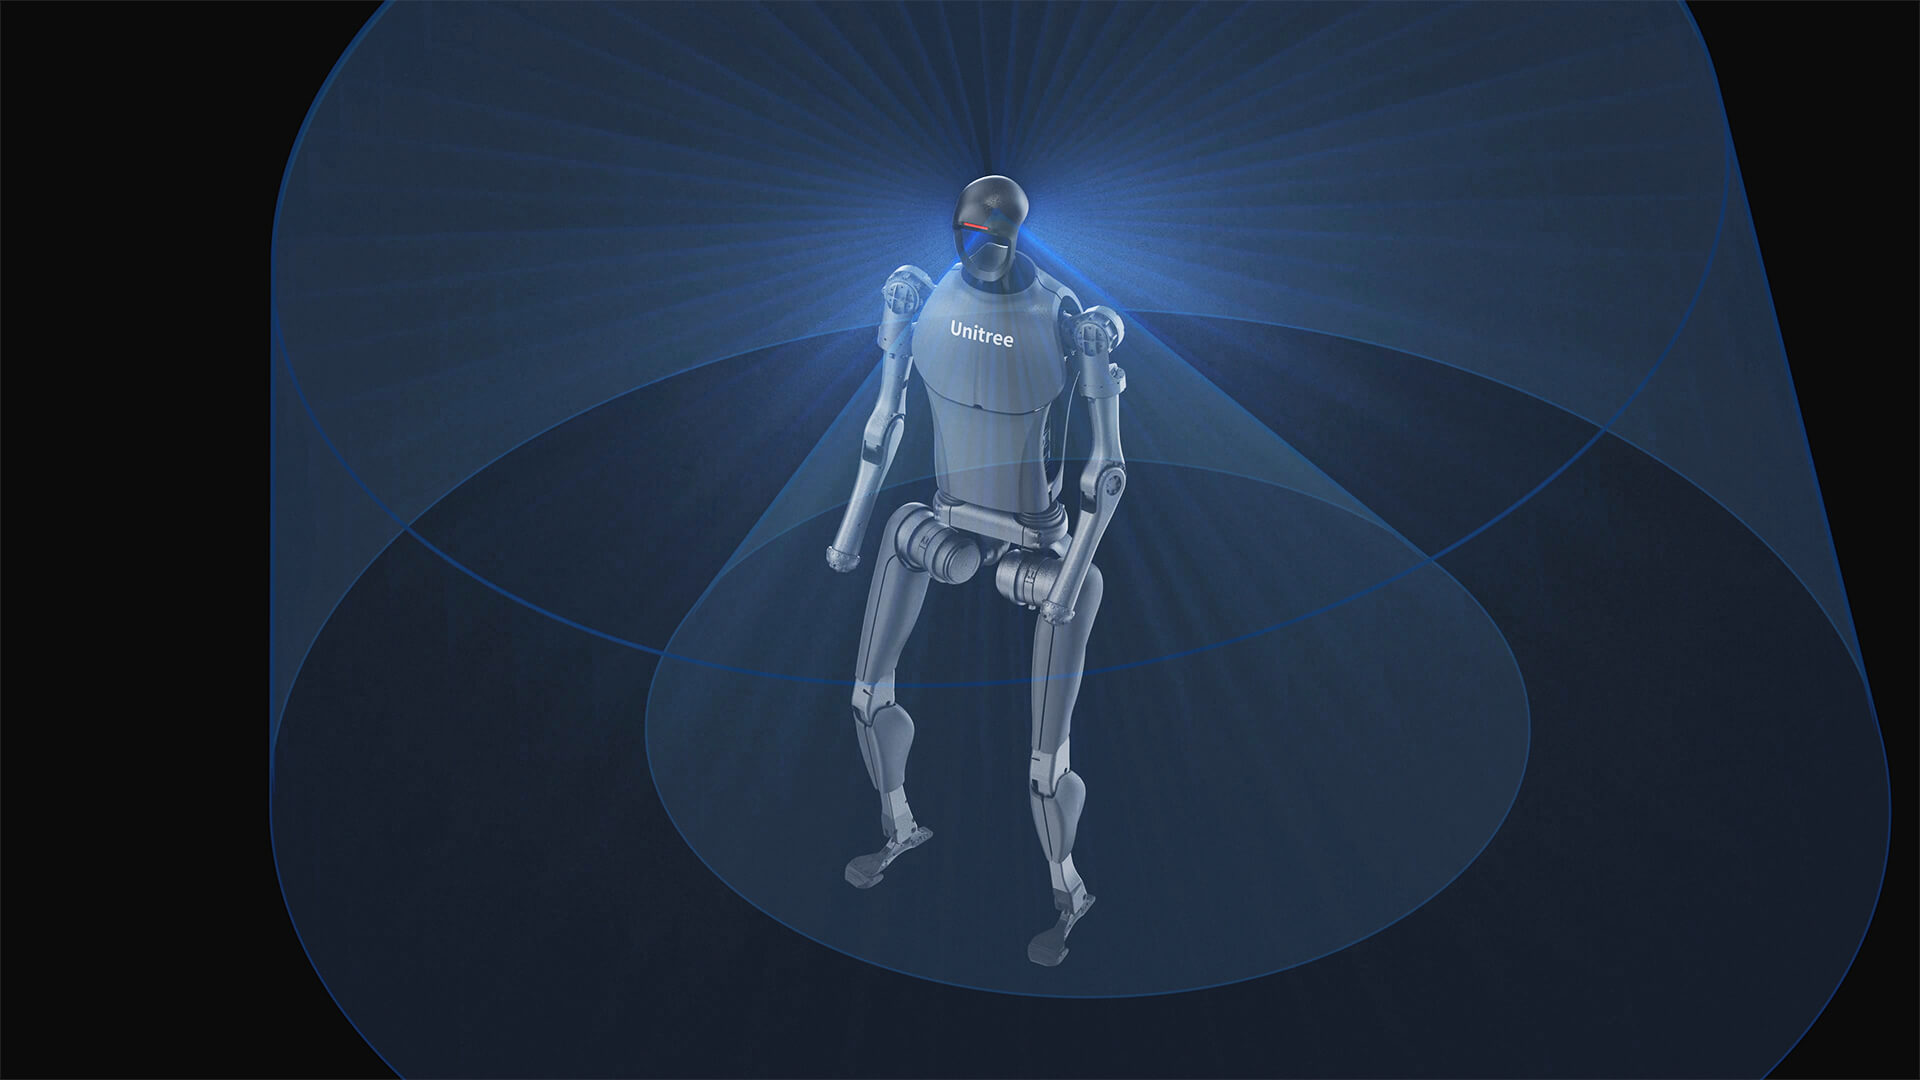
| 感知传感器配置 | 3D激光雷达 + 深度相机 3D激光雷达 + 深度相机 |
| 灵巧手 | 选配 可选配Dex5-1或其他灵巧手 |
| 手臂关节性能 (峰值扭矩) | / 肩:约120N.m,手肘:约120N.m 手腕:约30N.m |
| 手臂常规负载 | / 峰值:约21Kg;额定:约7Kg |
| 身型数值 |
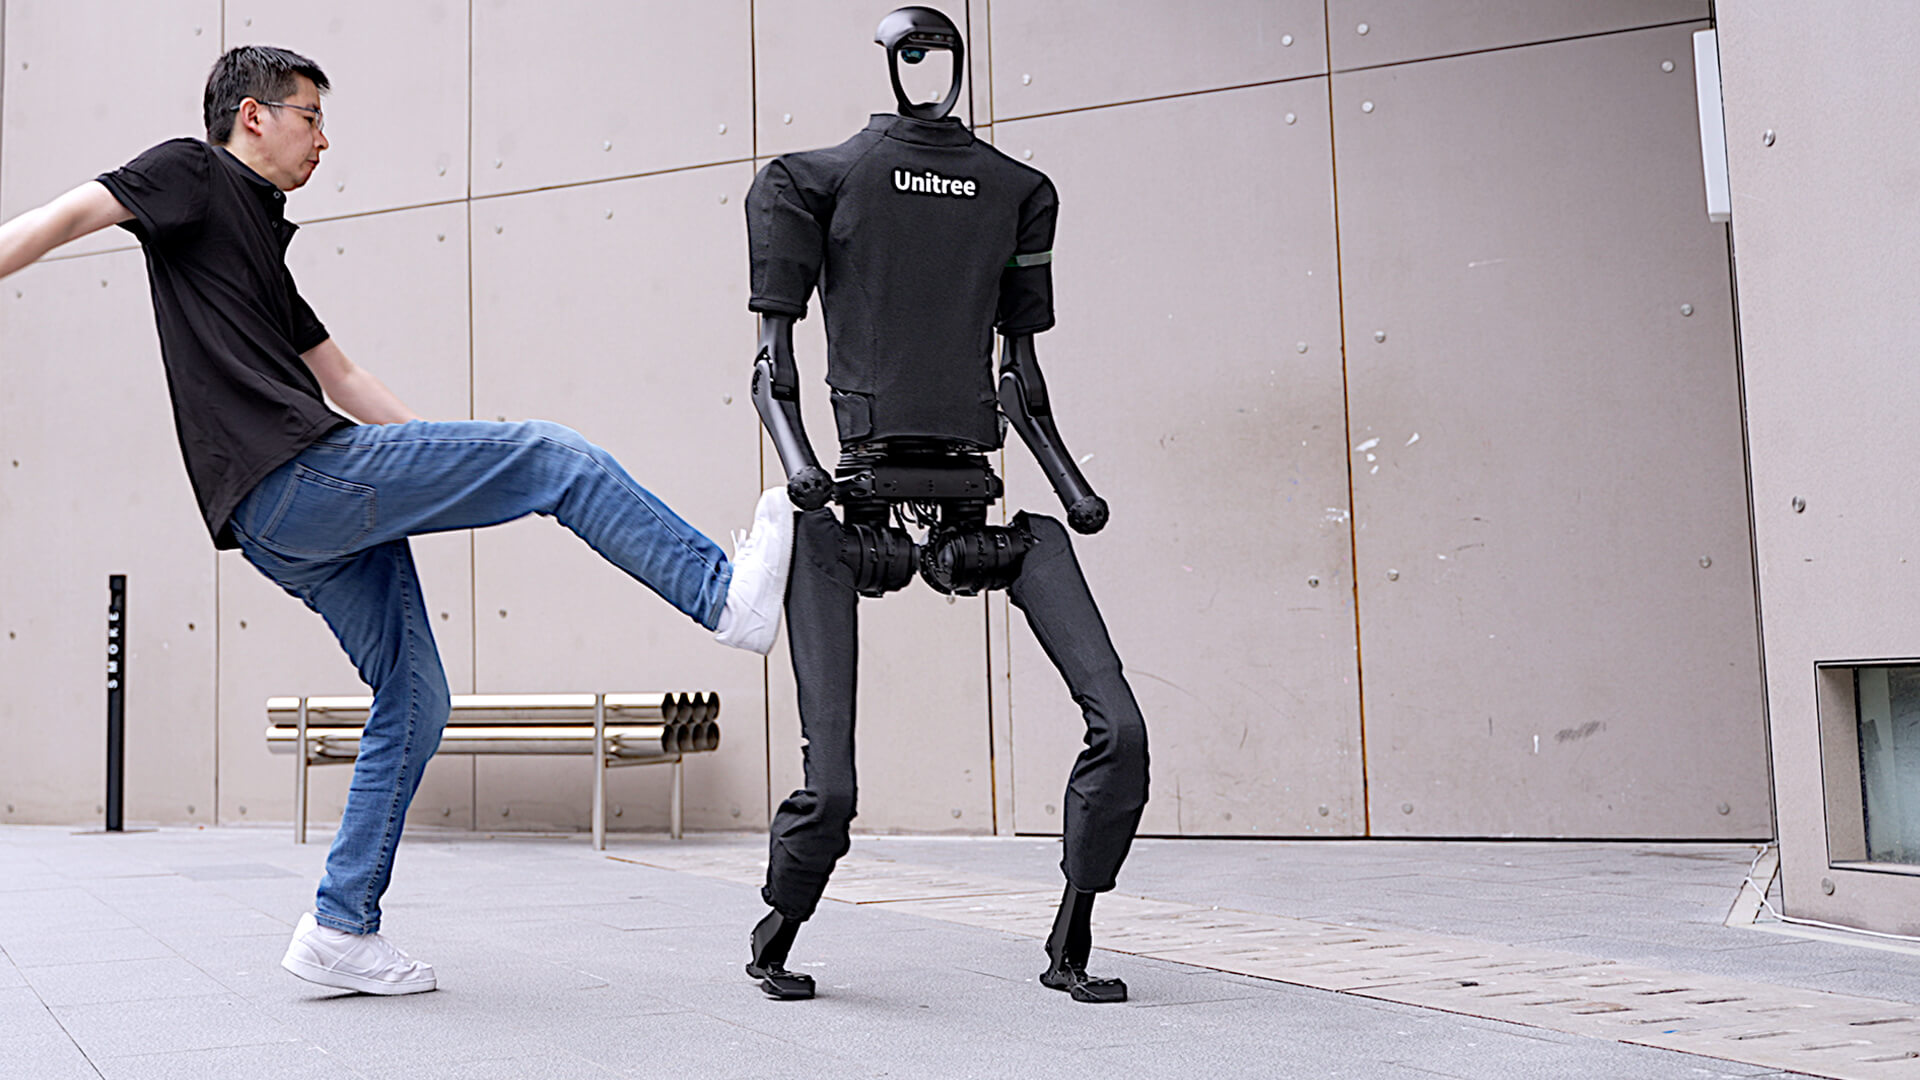
标准版身高约180CM
标准版体重约47kg
|
| 峰值扭矩密度 | 189N.m/Kg |
| 持久续航 |
标准版电池容量864Wh
标准版可快速更换
|
| 最大关节扭矩 | 360N.m |
| 360° 深度感知 |
标准版3D激光雷达
标准版+深度相机
|
| 自由度 | 27 |
| 手臂关节峰值扭矩 | 120N.m |
| 腿关节峰值扭矩 | 360N.m |
参数抓取自厂商官网公开页面,可能随版本更新变化,请以厂商最新公布与实物为准。